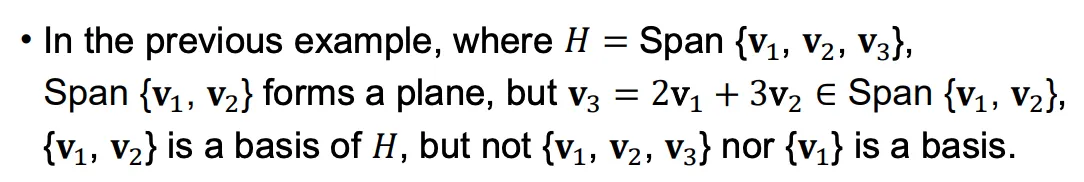Linear Algebra
๐Ÿ›ฃ๏ธ

1. Linear Equation and Linear System

ํƒœ๊ทธ
span
Independence
Transformation

Linear Equation

linear equation์€ ๋ณ€์ˆ˜ x1,โ‹…โ‹…โ‹…,xnx_1,\cdot\cdot\cdot, x_n์ด ์•„๋ž˜์™€ ๊ฐ™์€ ํ˜•ํƒœ๋กœ ์ž‘์„ฑ๋  ์ˆ˜ ์žˆ๋Š” ๋ฐฉ์ •์‹์ด๋‹ค.
a1x1+a2x2+โ‹ฏ+anxn=ba_{1} x_{1}+a_{2} x_{2}+\cdots+a_{n} x_{n}=b
bb์™€ ๊ณ„์ˆ˜ a1,โ‹…โ‹…โ‹…,ana_1,\cdot\cdot\cdot, a_n์€ ์‹ค์ˆ˜ ํ˜น์€ ๋ณต์†Œ์ˆ˜์ด๊ณ  ์œ„์˜ ๋ฐฉ์ •์‹์€ ๋‹ค์Œ๊ณผ ๊ฐ™์ด ์ž‘์„ฑ๋œ๋‹ค,
aTx=bย whereย a=[a1a2โ‹ฎan]ย andย x=[x1x2โ‹ฎxn].ย \mathbf{a}^{T} \mathbf{x}=b \\ \text { where } \mathbf{a}=\left[\begin{array}{c}a_{1} \\a_{2} \\\vdots \\a_{n}\end{array}\right] \text { and } \mathbf{x}=\left[\begin{array}{c}x_{1} \\x_{2} \\\vdots \\x_{n}\end{array}\right] \text {. }

Linear System

๋ณ€์ˆ˜ x1,โ‹…โ‹…โ‹…,xnx_1,\cdot\cdot\cdot, x_n ์„ ํฌํ•จํ•˜์—ฌ ํ•˜๋‚˜ ์ด์ƒ์˜ linear equations๋ฅผ ๋ชจ์€ ์ง‘ํ•ฉ์ด๋‹ค
Ax=b\mathbf{A} \mathbf{x}=\mathbf{b}

Identity Matrix

Identity matrix๋Š” square matrix์ด๊ณ  diagonal entries๊ฐ€ ๋ชจ๋‘ 1์ธ ํ–‰๋ ฌ์ด๋‹ค. ๊ทธ๋ฆฌ๊ณ  ๊ทธ ๋ถ€๋ถ„์„ ์ œ์™ธํ•œ ๋‚˜๋จธ์ง€๊ฐ€ 0์ด๋‹ค.
InโˆˆRnร—nI3=[100010001]I_{n} \in \mathbb{R}^{n \times n}\\ I_{3}=\left[\begin{array}{lll} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{array}\right]
์ด๋Ÿฌํ•œ Identity matrix๋Š” ์–ด๋–ค ์ž„์˜์˜ ๋ฒกํ„ฐ xโˆˆRnx \in \mathbb{R}^n ์— ํ–‰๋ ฌ InI_n์„ ๊ณฑํ•˜๋ฉด ์ž๊ธฐ ์ž์‹ ์ด ๋„์ถœ๋œ๋‹ค.
โˆ€xโˆˆRn,Inx=x\forall \mathbf{x} \in \mathbb{R}^{n}, \quad I_{n} \mathbf{x}=\mathbf{x}

Inverse Matrix

์ž„์˜์˜ square matrix AโˆˆRnร—nA \in \mathbb{R}^{n \times n}์˜ inverse matrix Aโˆ’1A^{-1}๋Š” ์•„๋ž˜ ์‹์„ ๋งŒ์กฑํ•œ๋‹ค.
Aโˆ’1A=AAโˆ’1=InA^{-1} A=A A^{-1}=I_{n}
2ร—22 \times 2 matrix A=[abcd]A=\left[\begin{array}{ll}a & b \\c & d\end{array}\right]์— ๋Œ€ํ•œ ์—ญํ–‰๋ ฌ Aโˆ’1A^{-1}์€ ์•„๋ž˜์™€ ๊ฐ™์ด ์ •์˜๋œ๋‹ค.
Aโˆ’1=1adโˆ’bc[dโˆ’bโˆ’ca]A^{-1}=\frac{1}{a d-b c}\left[\begin{array}{cc}d & -b \\-c & a\end{array}\right]

Linear System์„ Inverse Matrix๋ฅผ ์ด์šฉํ•ด ํ’€์ดํ•˜๊ธฐ

์•ž์„œ ์ œ์‹œํ•œ Linear System Ax=b\mathbf{A} \mathbf{x}=\mathbf{b}๋Š” ๋‹ค์Œ๊ณผ ๊ฐ™์€ ๊ณผ์ •์„ ํ†ตํ•ด ํ’€์ด๊ฐ€ ๊ฐ€๋Šฅํ•˜๋‹ค
Ax=bAโˆ’1Ax=Aโˆ’1bInx=Aโˆ’1bx=Aโˆ’1b(uniqueย solution)\begin{array}{c}A \mathbf{x}=\mathbf{b} \\A^{-1} A \mathbf{x}=A^{-1} \mathbf{b} \\I_{n} \mathbf{x}=A^{-1} \mathbf{b} \\\mathbf{x}=A^{-1} \mathbf{b}\\ \text{(unique solution)}\end{array}
๋งŒ์•ฝ matrix AA๊ฐ€ invertible ํ•˜์ง€ ์•Š๋‹ค๋ฉด, detโกA\operatorname{det} A์˜ ๊ฐ’์ด 0์ด๋˜๊ณ , ํ•ด๊ฐ€ ๋ฌด์ˆ˜ํžˆ ๋งŽ๊ฑฐ๋‚˜ ํ•ด๊ฐ€ ์—†๋Š” ๊ฒฝ์šฐ๊ฐ€ ๋œ๋‹ค.

Linear Combination

vectors v1,v2,โ‹ฏโ€‰,vpย inย Rn\mathbf{v}_{1}, \mathbf{v}_{2}, \cdots, \mathbf{v}_{p} \text { in } \mathbb{R}^{n} ์ด ์ฃผ์–ด์ง€๊ณ  scalars c1,c2,โ‹ฏโ€‰,cpc_{1}, c_{2}, \cdots, c_{p} ๊ฐ€ ์ฃผ์–ด์งˆ ๋•Œ,
c1v1+โ‹ฏ+cpvpc_{1} \mathbf{v}_{1}+\cdots+c_{p} \mathbf{v}_{p}
๊ฐ€์ค‘์น˜ ๊ณ„์ˆ˜๋ฅผ c1,c2,โ‹ฏโ€‰,cpc_{1}, c_{2}, \cdots, c_{p}๋กœ ํ•˜๋ฉด์„œ v1,โ‹ฏโ€‰,vp\mathbf{v}_{1}, \cdots, \mathbf{v}_{p} ์˜ Linear Combination์ด๋ผ๊ณ  ํ•œ๋‹ค. weights๋Š” 0์„ ํฌํ•จํ•œ ์–ด๋– ํ•œ ์‹ค์ˆ˜๊ฐ’๋„ ๊ฐ€์งˆ์ˆ˜ ์žˆ๋‹ค.

Vector Equation Form

[605.51655.00556.01][x1x2x3]=[667478]Ax=b\begin{array}{c}{\left[\begin{array}{lll}60 & 5.5 & 1 \\65 & 5.0 & 0 \\55 & 6.0 & 1\end{array}\right]\left[\begin{array}{l}x_{1} \\x_{2} \\x_{3}\end{array}\right]=\left[\begin{array}{l}66 \\74 \\78\end{array}\right]} \\\mathbf{Ax}=\mathbf{b}\end{array}
[606555]x1+[5.55.06.0]x2+[101]x3=[667478]a1x1+a2x2+a3x3=b\begin{array}{c}{\left[\begin{array}{l}60 \\65 \\55\end{array}\right] x_{1}+\left[\begin{array}{l}5.5 \\5.0 \\6.0\end{array}\right] x_{2}+\left[\begin{array}{l}1 \\0 \\1\end{array}\right] x_{3}=\left[\begin{array}{l}66 \\74 \\78\end{array}\right]} \\\mathbf{a}_{1} x_{1}+\mathbf{a}_{2} x_{2}+\mathbf{a}_{3} x_{3}=\mathbf{b}\end{array}
์ฒซ๋ฒˆ์งธ ํ˜•ํƒœ๊ฐ€ Matrix Equation์ด๊ณ , ๋‘๋ฒˆ์งธ ํ˜•ํƒœ๊ฐ€ Vector Equation์˜ ํ˜•ํƒœ์ด๋‹ค. ์ด๋Ÿฌํ•œ ํ˜•ํƒœ๋กœ ๋ณ€ํ˜•ํ•˜๋Š” ์ด์œ ๋Š” Linear Equation์ด ํ•ด๋ฅผ ๊ฐ€์ง€๋Š” ์ง€๋ฅผ ํŒ๋ณ„ํ•˜๊ธฐ์— ์šฉ์ดํ•˜๊ธฐ ๋•Œ๋ฌธ์ด๋‹ค. ์ด ๋•Œ ํŒ๋ณ„ํ•˜๋Š”๋ฐ ์‚ฌ์šฉ๋˜๋Š” ๊ฐœ๋…์ด ๋ฐ‘์— ์ œ์‹œํ•  Span์ด๋‹ค.

Span

vectors v1,v2,โ‹ฏโ€‰,vpย inย Rn\mathbf{v}_{1}, \mathbf{v}_{2}, \cdots, \mathbf{v}_{p} \text { in } \mathbb{R}^{n}์ด ์ฃผ์–ด์ง€๊ณ , Spanโก{v1,โ‹ฏโ€‰,vp}\operatorname{Span}\left\{\mathrm{v}_{1}, \cdots, \mathrm{v}_{p}\right\}์€ ๋ชจ๋“  v1,โ‹ฏโ€‰,vp\mathbf{v}_{1}, \cdots, \mathbf{v}_{p} ์˜ Linear Combination์˜ ์ง‘ํ•ฉ์œผ๋กœ ์ •์˜ํ•œ๋‹ค.
c1v1+c2v2โ‹ฏ+cpvpc_{1} \mathbf{v}_{1}+c_{2} \mathbf{v}_{2} \cdots+c_{p} \mathbf{v}_{p}
์ด ๋•Œ scalars c1,c2,โ‹ฏโ€‰,cpc_{1}, c_{2}, \cdots, c_{p}๋Š” ์ž„์˜์˜ ๊ฐ’์ด๋‹ค.
subset of Rn \mathbb{R}^{n} spanned by v1,โ‹ฏโ€‰,vp\mathbf{v}_{1}, \cdots, \mathbf{v}_{p} ๋ผ๊ณ  ๋ถ€๋ฅด๊ธฐ๋„ ํ•œ๋‹ค.
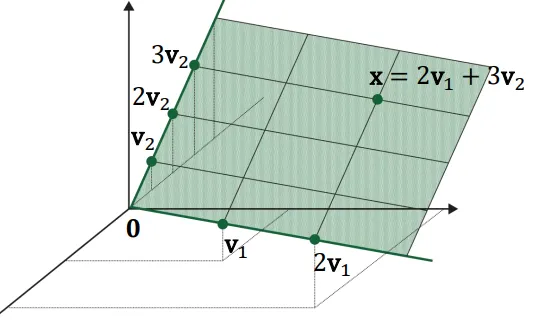
๊ธฐํ•˜ํ•™์ ์œผ๋กœ Span์„ ๋ฌ˜์‚ฌํ•˜๋ฉด ๋‹ค์Œ๊ณผ ๊ฐ™๋‹ค. Spanโก{v1,v2}\operatorname{Span}\left\{\mathrm{v}_{1}, \mathrm{v}_{2}\right\} ์€ R3\mathbb{R}^3์ƒ์˜ ํ‰๋ฉด์œผ๋กœ ๋ฌ˜์‚ฌํ•  ์ˆ˜ ์žˆ๋‹ค. (v1,v2,0\mathbf{v}_{1}, \mathbf{v}_{2}, 0 ๋ชจ๋‘ ํฌํ•จํ•œ๋‹ค)
a1x1+a2x2+a3x3=b\\\mathbf{a}_{1} x_{1}+\mathbf{a}_{2} x_{2}+\mathbf{a}_{3} x_{3}=\mathbf{b} ์˜ ์‹์—์„œ. ํ•ด๊ฐ€ ์กด์žฌํ•˜๊ธฐ ์œ„ํ•ด์„œ๋Š” bโˆˆSpanโก{a1,a2,a3}\mathbf{b} \in \operatorname{Span}\left\{\mathbf{a}_{1}, \mathbf{a}_{2}, \mathbf{a}_{3}\right\}์„ ๋งŒ์กฑํ•ด์•ผํ•œ๋‹ค. (์–ป๊ณ ์ž ํ•˜๋Š” ํ•ด๊ฐ€ ์ € ํ‰๋ฉด์œ„์— ์กด์žฌํ•ด์•„ ํ•œ๋‹ค๋Š” ๋œป!)

ํ•ด๊ฐ€ ์กด์žฌํ•˜๋Š”์ง€๋Š” ํ™•์ธํ•  ์ˆ˜ ์žˆ์—ˆ๋‹ค. ๊ทธ๋Ÿฐ๋ฐ ํ•ด๊ฐ€ ์œ ์ผํ•œ์ง€ ๋ฌด์ˆ˜ํžˆ ๋งŽ์€์ง€๋Š” ๋‹ค์‹œ ํ™•์ธํ•ด๋ด์•ผํ•œ๋‹ค. ์•„๋ž˜ ๊ฐœ๋…๋“ค์„ ํ†ตํ•ด์„œ.

Linear Independence

์‹ค์šฉ์ ์ธ ์ •์˜
vectors v1,โ‹ฏโ€‰,vpโˆˆRn\mathbf{v}_{1}, \cdots, \mathbf{v}_{p} \in \mathbb{R}^{n} ์ด ์ฃผ์–ด์กŒ์„ ๋•Œ, vj\mathbf{v}_{j}๊ฐ€ ๊ทธ ์ „์˜ vectors {v1,v2,โ€ฆ,vjโˆ’1}\left\{\mathbf{v}_{1}, \mathbf{v}_{2}, \ldots, \mathbf{v}_{j-1}\right\} ์˜ Linear Combination์˜ ํ˜•ํƒœ๋กœ ํ‘œํ˜„๋˜๋Š”์ง€ ํ™•์ธํ•œ๋‹ค.
vjโˆˆSpanโก{v1,v2,โ€ฆ,vjโˆ’1}ย forย someย j=1,โ€ฆ,p?\mathbf{v}_{j} \in \operatorname{Span}\left\{\mathbf{v}_{1}, \mathbf{v}_{2}, \ldots, \mathbf{v}_{j-1}\right\} \text { for some } j=1, \ldots, p ?
๋งŒ์•ฝ vj\mathbf{v}_{j}๊ฐ€ Linear Combination์œผ๋กœ ํ‘œํ˜„์ด ๋œ๋‹ค๋ฉด linearly dependent์ด๊ณ , ๊ทธ๋ ‡์ง€ ์•Š๋‹ค๋ฉด linearly Independentํ•œ ๊ฒƒ์ด๋‹ค.

Linear Dependence

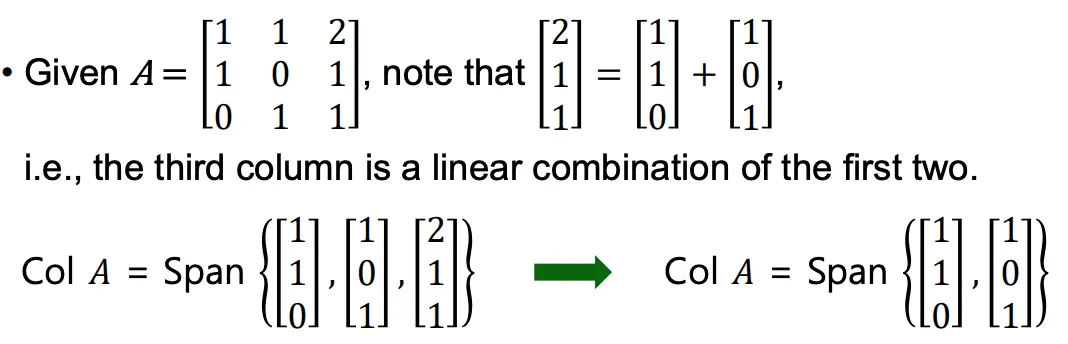
ํ–‰๋ ฌ A\mathbf{A} ์˜ column vectors๋“ค a1,a2,โ‹ฏโ€‰,an\mathbf{a}_{1}, \mathbf{a}_{2}, \cdots, \mathbf{a}_{n}์ด linearly dependentํ•œ ๊ฒฝ์šฐ Span์„ ๋Š˜๋ฆฌ์ง€ ์•Š๊ฒŒ๋œ๋‹ค.
ย Ifย v3โˆˆSpanโก{v1,v2},ย thenย Span{v1,v2}=Spanโก{v1,v2,v3}\text { If } \mathbf{v}_{3} \in \operatorname{Span}\left\{\mathbf{v}_{1}, \mathbf{v}_{2}\right\} \text {, then } \\ \text {Span}\left\{\mathbf{v}_{1}, \mathbf{v}_{2}\right\}=\operatorname{Span}\left\{\mathbf{v}_{1}, \mathbf{v}_{2}, \mathbf{v}_{3}\right\}
vector v3\mathbf{v}_{3}๋Š” v1,v2\mathbf{v}_{1}, \mathbf{v}_{2}๋ฅผ linear combinationํ•˜์—ฌ ํ‘œํ˜„ํ•  ์ˆ˜ ์žˆ๊ธฐ ๋•Œ๋ฌธ์— v1,v2,v3\mathbf{v}_{1}, \mathbf{v}_{2}, \mathbf{v}_{3}์˜ ์กฐํ•ฉ์€ ์‚ฌ์‹ค์ƒ v1,v2\mathbf{v}_{1}, \mathbf{v}_{2}์˜ ์กฐํ•ฉ๊ณผ ๊ฐ™๊ธฐ ๋•Œ๋ฌธ์— span์„ ๋Š˜๋ฆฌ์ง€ ์•Š๋Š”๋‹ค.

Uniqueness of Solution for Ax=bA\mathbf{x} = \mathbf{b}

[606555]x1+[5.55.06.0]x2+[101]x3=[667478]a1x1+a2x2+a3x3=b\begin{array}{c}{\left[\begin{array}{l}60 \\65 \\55\end{array}\right] x_{1}+\left[\begin{array}{l}5.5 \\5.0 \\6.0\end{array}\right] x_{2}+\left[\begin{array}{l}1 \\0 \\1\end{array}\right] x_{3}=\left[\begin{array}{l}66 \\74 \\78\end{array}\right]} \\\mathbf{a}_{1} x_{1}+\mathbf{a}_{2} x_{2}+\mathbf{a}_{3} x_{3}=\mathbf{b}\end{array}
์•ž์„œ ์ œ์‹œํ•œ ์‹์„ ๋‹ค์‹œ๋ณด๋ฉด a1,a2,a3\mathbf{a}_{1}, \mathbf{a}_{2}, \mathbf{a}_{3}๊ฐ€ ๋ชจ๋‘ linearly independent ํ•  ๋•Œ ์œ ์ผํ•œ ํ•ด๋ฅผ ๊ฐ€์ง€๋ฉฐ ๋งŒ์•ฝ linearly dependentํ•˜๋‹ค๋ฉด ํ•ด๋Š” ๋ฌด์ˆ˜ํžˆ ๋งŽ๊ฒŒ ๋œ๋‹ค.

Subspace

subspace HH ๋Š” Rn\mathbb{R}^{n} ์˜ linear combination์— ๋Œ€ํ•ด ๋‹ซํ˜€ ์žˆ๋Š” ๋ถ€๋ถ„์ง‘ํ•ฉ์œผ๋กœ ์ •์˜๋œ๋‹ค.
โ€ข
์–ด๋– ํ•œ ๋‘ ๋ฒกํ„ฐ u1,u2โˆˆH\mathbf{u_1},\mathbf{u_2} \in H์™€ ์ž„์˜์˜ ์Šค์นผ๋ผ ๊ฐ’ c,dc, d ๊ฐ€ ์ฃผ์–ด์งˆ ๋•Œ, cu1+du2โˆˆHc \mathbf{u}_{1}+d \mathbf{u}_{2} \in H ๋ฅผ ๋งŒ์กฑํ•œ๋‹ค.
โ€ข
subspace๋Š” ํ•ญ์ƒ Spanโก{v1,โ‹ฏโ€‰,vp}\operatorname{Span}\left\{\mathbf{v}_{1}, \cdots, \mathbf{v}_{p}\right\} ์˜ ๊ผด๋กœ ๋‚˜ํƒ€๋‚ด์–ด ์ง„๋‹ค.

Basis (of subspace)

subspace HH ์˜ basis๋Š” ์•„๋ž˜ ์กฐ๊ฑด์„ ๋งŒ์กฑํ•˜๋Š” ๋ฒกํ„ฐ์˜ ์ง‘ํ•ฉ์ด๋‹ค.
โ€ข
์ฃผ์–ด์ง„ subspace HH ๋ฅผ ์™„์ „ํžˆ spanํ•ด์•ผ ํ•œ๋‹ค.
โ€ข
์ค‘๋ณต ์—†์ด Linearly independentํ•˜๋‹ค.
โ€ข
basis๋Š” ํ•œ ๊ฐœ๊ฐ€ ์•„๋‹ˆ๋ฉฐ ์ˆ˜ ๋งŽ์€ basis๋ฅผ ๋งŒ๋“ค ์ˆ˜ ์žˆ๋‹ค. โ†’ not unique

Dimension (of subspace)

๊ทธ๋ ‡๋‹ค๋ฉด subspace HH ๊ฐ€ ์ฃผ์–ด์ง€๋ฉด ์–ด๋–ค ๊ฒƒ์ด unique ํ•˜๋‹ค๊ณ  ๋งํ•  ์ˆ˜ ์žˆ์„๊นŒ? ๋ฐ”๋กœ HH ๋ฅผ ๊ตฌ์„ฑํ•˜๋Š” basis์˜ ๊ฐœ์ˆ˜๋Š” ํ•ญ์ƒ ์œ ์ผํ•˜๋‹ค! ์ด ๊ฒƒ์ด ๋ฐ”๋กœ dimension์˜ ์ •์˜์ด๋‹ค.
ย theย numberย ofย vectorsย inย anyย basisย forย H=dimโกH\text { the number of vectors in any basis for } H = \operatorname{dim} H

Column Space of Matrix

ํ–‰๋ ฌ AA์˜ column space๋Š” AA์˜ column๋“ค๋กœ spanned๋œ subspace๋ฅผ ์˜๋ฏธํ•œ๋‹ค. ์ด๋Ÿฌํ•œ ๊ฒƒ์„ ColโกA\operatorname{Col}A ๋ผ๊ณ  ๋ถ€๋ฅธ๋‹ค.

Rank

ํ–‰๋ ฌ AA ์˜ rank๋Š” ํ–‰๋ ฌ AA ์˜ column space์˜ dimension์„ ์˜๋ฏธํ•œ๋‹ค.
rankโกA=dimโกColโกA\operatorname{rank} A=\operatorname{dim} \operatorname{Col} A

Transformation

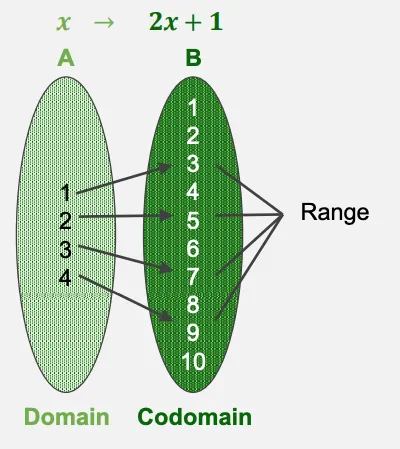
transformation(ํ˜น์€ function, mapping) TT ๋Š” ์ž…๋ ฅ xx ๋ฅผ ์ถœ๋ ฅ yy ๋กœ ๋งคํ•‘ํ•˜๋Š” ๊ฒƒ์„ ์˜๋ฏธํ•œ๋‹ค.
T:xโ†ฆyT: x \mapsto y
โ€ข
domain : ์ž…๋ ฅ xx ์˜ ๊ฐ€๋Šฅํ•œ ๋ชจ๋“  ๊ฐ’์˜ ์ง‘ํ•ฉ
โ€ข
co-domain : ์ถœ๋ ฅ yy ์˜ ๊ฐ€๋Šฅํ•œ ๋ชจ๋“  ๊ฐ’์˜ ์ง‘ํ•ฉ
โ€ข
image : ์ž…๋ ฅ xx ๊ฐ€ ์ฃผ์–ด์กŒ์„ ๋•Œ, ๋งคํ•‘๋˜์–ด ๋‚˜์˜ค๋Š” ์ถœ๋ ฅ yy
โ€ข
range : domain ๋‚ด์— ์กด์žฌํ•˜๋Š” ๊ฐ ์ž…๋ ฅ๋“ค์˜ ์ถœ๋ ฅ ๊ฐ’์˜ ์ง‘ํ•ฉ
โ€ข
์ž„์˜์˜ ์ž…๋ ฅ xx ์— ๋Œ€์‘ํ•˜๋Š” ์ถœ๋ ฅ์€ ์˜ค์ง ํ•˜๋‚˜์ด๋‹ค.

Linear Transformation

transformation TT ์ด linearํ•˜๊ธฐ ์œ„ํ•ด์„œ๋Š” ์•„๋ž˜ ์กฐ๊ฑด์„ ๋งŒ์กฑํ•ด์•ผํ•œ๋‹ค.
T(cu+dv)=cT(u)+dT(v)ย forย allย u,vย inย theย domainย ofย Tย andย forย allย scalarsย cย andย dT(c \mathbf{u}+d \mathbf{v})=c T(\mathbf{u})+d T(\mathbf{v}) \\\text { for all } \mathbf{u}, \mathbf{v} \text { in the domain of } T \text { and for all scalars } c \text { and } d
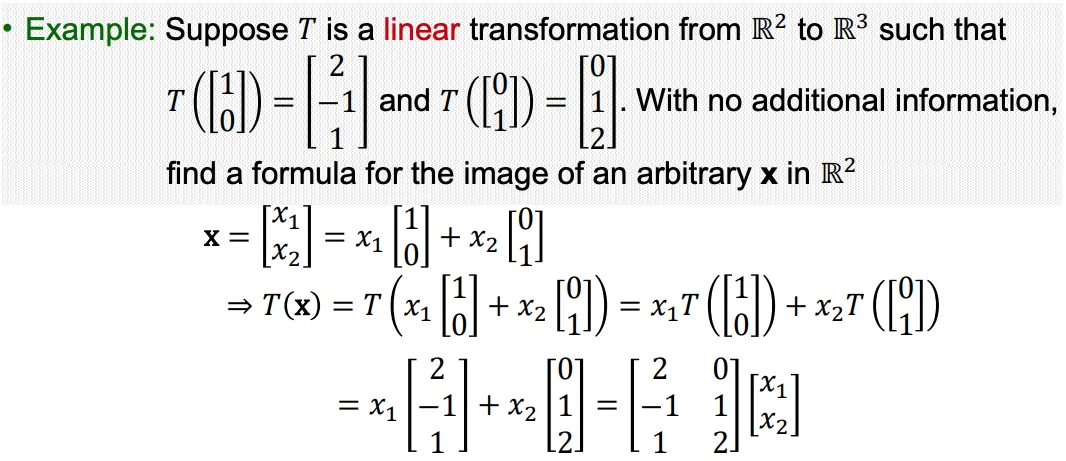
์ผ๋ฐ˜์ ์œผ๋กœ, T:Rnโ†’RmT: \mathbb{R}^{n} \rightarrow \mathbb{R}^{m} ๋ฅผ linear transformation ์ด๋ผ๊ณ  ๊ฐ€์ •ํ•œ๋‹ค๋ฉด, TT๋Š” ํ•ญ์ƒ matrix-vector multiplication ํ˜•ํƒœ๋กœ ๋‚˜ํƒ€๋‚ด์–ด ์ง„๋‹ค.
T(x)=Axย forย allย xโˆˆRnT(\mathbf{x})=A \mathbf{x} \text { for all } \mathbf{x} \in \mathbb{R}^{n}
ํ–‰๋ ฌ AโˆˆRmร—nA \in \mathbb{R}^{m \times n} ์˜ jj๋ฒˆ์งธ column์€ ๋ฒกํ„ฐ T(ej)T\left(\mathbf{e}_{j}\right)์™€ ๊ฐ™์œผ๋ฉฐ, ej\mathbf{e}_{j} ๋Š” Rnร—n\mathbb{R}^{n \times n} ldentity Matrix์˜ jj๋ฒˆ์งธ column์ด๋ผ๊ณ  ํ•œ๋‹ค.
A=[T(e1)โ‹ฏT(en)]A=\left[\begin{array}{lll}T\left(\mathbf{e}_{1}\right) & \cdots & T\left(\mathbf{e}_{n}\right)\end{array}\right]
ํ–‰๋ ฌ AA ๋ฅผ linear transformation TT ์˜ standard matrix ๋ผ๊ณ  ๋ถ€๋ฅธ๋‹ค.

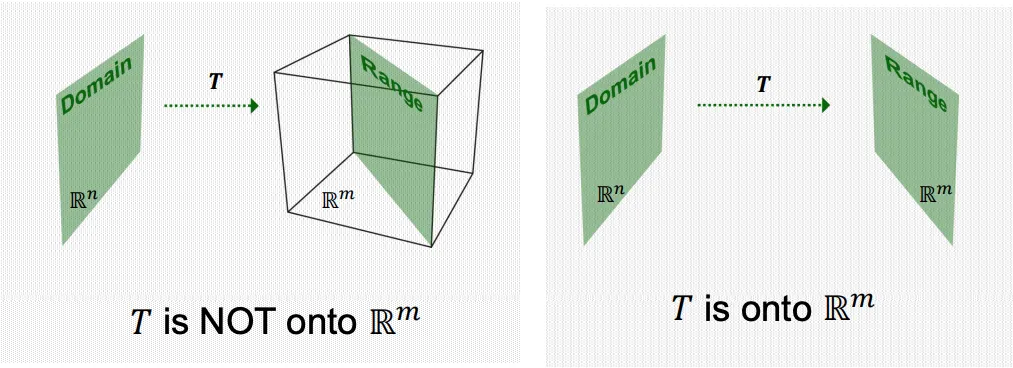
Onto

๋งคํ•‘ T:Rnโ†’RmT: \mathbb{R}^{n} \rightarrow \mathbb{R}^{m} ์„ ๊ฐ€์ •ํ–ˆ์„ ๋•Œ, xโˆˆRnx \in \mathbb{R}^{n} ์ค‘ ์ ์–ด๋„ ํ•˜๋‚˜์— ๋Œ€ํ•œ image๊ฐ€ bโˆˆRm\mathbf{b} \in \mathbb{R}^{m} ์— ์กด์žฌํ•  ๋•Œ ์ฆ‰, range ๊ฐ€ co-domain ๊ณผ ๋™์ผํ•  ๋•Œ (์น˜์—ญ = ๊ณต์—ญ) onto๋ผ๊ณ  ์ •์˜ํ•œ๋‹ค.
์ผ๋ฐ˜์ ์œผ๋กœ ์ž…๋ ฅ ์ฐจ์› n n ์ด ์ถœ๋ ฅ ์ฐจ์› mm ๋ณด๋‹ค ํฌ๋‹ค๋ฉด, onto ๋ฅผ ๋งŒ์กฑํ•  ๊ฐ€๋Šฅ์„ฑ์ด ๋†’๋‹ค, ํ•˜์ง€๋งŒ ๋ฐ˜๋Œ€์˜ ๊ฒฝ์šฐ ์ ˆ๋Œ€ onto๋ฅผ ๋งŒ์กฑํ•  ์ˆ˜๊ฐ€ ์—†๋‹ค.

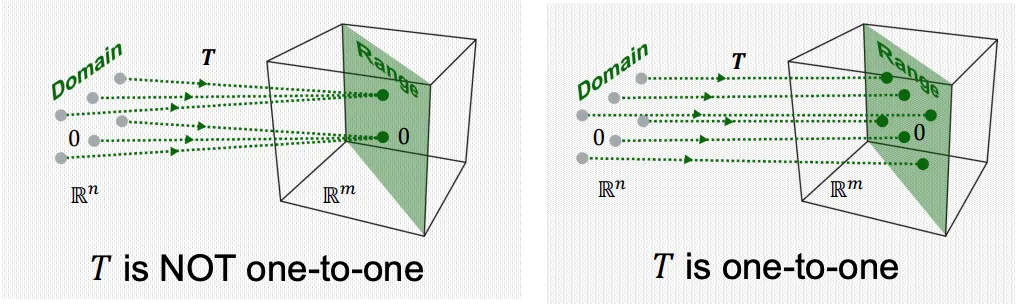
One to One

๋งคํ•‘ T:Rnโ†’RmT: \mathbb{R}^{n} \rightarrow \mathbb{R}^{m} ์„ ๊ฐ€์ •ํ–ˆ์„ ๋•Œ, image bโˆˆRm\mathbf{b} \in \mathbb{R}^{m} ์— ๋Œ€์‘ํ•˜๋Š” xโˆˆRnx \in \mathbb{R}^{n}์ด ๋ฐ˜๋“œ์‹œ ํ•˜๋‚˜์ผ ๋•Œ one-to-one ์ด๋ผ๊ณ  ๊ฐ€์ •ํ•œ๋‹ค. ์ฆ‰, range ์•ˆ์˜ ๊ฐ๊ฐ์˜ ์ถœ๋ ฅ ๋ฒกํ„ฐ๊ฐ€ ๋ฐ˜๋“œ์‹œ ์˜ค์ง ํ•˜๋‚˜์˜ ์ž…๋ ฅ ๋ฒกํ„ฐ๋กœ๋ถ€ํ„ฐ ๋งคํ•‘ ๋˜์–ด์•ผ ํ•œ๋‹ค๋Š” ๊ฒƒ์ด๋‹ค.
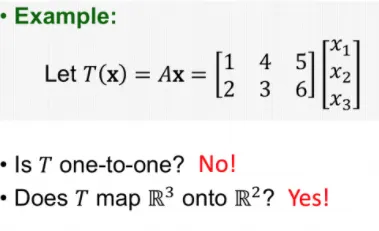
์ •๋ฆฌํ•˜๋ฉด,
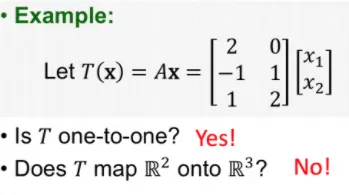
๋งคํ•‘ T:Rnโ†’RmT: \mathbb{R}^{n} \rightarrow \mathbb{R}^{m} ์„ linear transformation์œผ๋กœ ๊ฐ€์ •ํ•˜๋ฉด, ์•„๋ž˜ ์‹์„ ๋งŒ์กฑํ•˜๊ฒŒ ๋˜๊ณ 
T(x)=Axย forย allย xโˆˆRnT(\mathrm{x})=A \mathrm{x} \text { for all } \mathrm{x} \in \mathbb{R}^{n}
ํ–‰๋ ฌ AA ์˜ column vector๋“ค์ด linearly independent ํ•˜๋‹ค๋ฉด one-to-one ํ•˜๋‹ค.
ํ–‰๋ ฌ AA ์˜ column vector๋“ค์˜ span์ด Rm\mathbb{R}^{m}์ด๋ผ๋ฉด onto์ด๋‹ค.

reference